Servo motor ve CODESYS PLC entegrasyonu: Fabrika otomasyonunda doğru adımlar
Servo sistemlerle CODESYS tabanlı PLC’leri birlikte çalıştırmak; doğru seçim, IEC 61131-3 programlama, EtherCAT haberleşmesi ve disiplinli bir devreye alma süreci gerektiriyor.
Üretim hatlarında hız, hassasiyet ve esneklik beklentisi arttıkça makinelerin “beyni” ile “kasları” arasındaki uyum da kritik hâle geliyor. Kontrol tarafında PLC, hareket tarafında ise servo sistemler bu uyumun iki temel parçası. Ancak iyi bileşenler seçmek tek başına yeterli değil; asıl farkı, bu bileşenlerin doğru şekilde birbirine bağlanması, programlanması ve devreye alınması yaratıyor. Bu yazıda servo sistemlerle CODESYS tabanlı PLC’lerin fabrika otomasyonunda nasıl entegre edildiğini adım adım ele alıyoruz.
Servo sistem ne yapar?
Servo sistem; motor, servo sürücü ve geri besleme elemanından (genellikle enkoder) oluşan kapalı çevrim bir hareket kontrol yapısıdır. Sürücü, motorun gerçek konumunu ve hızını enkoderden sürekli okur, hedef değerle karşılaştırır ve farkı anlık olarak düzeltir. Bu sayede pozisyon, hız ve tork yüksek doğrulukla kontrol edilebilir.
Paketleme, etiketleme, baskı, kesme, dozajlama ve robotik uygulamalar gibi tekrarlanabilir ve hızlı hareket gerektiren makinelerde doğru seçilmiş bir servo motor sistemi, hem ürün kalitesini hem de çevrim süresini doğrudan etkiler. Seçim yapılırken yalnızca motor gücüne bakmak yerine şu kriterleri birlikte değerlendirmek gerekir:
- Nominal ve maksimum tork ihtiyacı ile devir aralığı
- Yük ataletinin motor ataletine oranı
- Enkoder tipi (artımsal veya mutlak) ve çözünürlük ihtiyacı
- Fren gereksinimi, koruma sınıfı ve montaj şekli
- Redüktör, kaplin ve mekanik boşluk gibi aktarma organları
CODESYS ve IEC 61131-3: Ortak bir programlama dili
CODESYS, PLC ve endüstriyel kontrolörleri programlamak için kullanılan, donanımdan bağımsız bir geliştirme ortamıdır. Pek çok üretici kendi kontrolörlerinde CODESYS çalışma zamanını kullandığı için mühendisler farklı donanımlarda aynı araçlarla çalışabilir. Bu da eğitim, bakım ve yazılımın yeniden kullanımı açısından önemli bir avantaj sağlar.
CODESYS, PLC programlama dillerini tanımlayan uluslararası IEC 61131-3 standardını temel alır. Bu standart kapsamında kullanılan başlıca diller şunlardır:
- Structured Text (ST): Hesaplama ve algoritma ağırlıklı işler için metin tabanlı dil
- Ladder Diagram (LD): Röle mantığına alışkın ekipler için merdiven diyagramı
- Function Block Diagram (FBD): Fonksiyon bloklarıyla grafik programlama
- Sequential Function Chart (SFC): Adım adım ilerleyen makine sekansları için
Bu esneklik nedeniyle birçok makine üreticisi, farklı projelerde aynı yazılım altyapısını kullanabilmek için codesys plc çözümlerine yöneliyor. Bir projede yazılan fonksiyon bloklarının kütüphane hâline getirilip sonraki makinelerde tekrar kullanılabilmesi, mühendislik süresini kısaltan en önemli unsurlardan biri.
Yazılımı modüler kurmak
Her eksen için standart bir fonksiyon bloğu, alarm yönetimi için ortak bir yapı ve anlamlı değişken isimlendirmesi, yazılımın yıllar sonra bile başka bir mühendis tarafından kolayca anlaşılmasını sağlar. IEC 61131-3 standardına 2013’te yayımlanan üçüncü sürümle eklenen metot ve arayüz gibi nesne yönelimli programlama özellikleri, CODESYS’te bu tür modüler yapıların kurulmasını kolaylaştırır. Simülasyon modunda yapılan testler ise sahaya çıkmadan önce mantık hatalarının büyük bölümünü ayıklamaya yardımcı olur.
Hareket kontrolü: PLC ile servoyu konuşturmak
Servo sistemlerin PLC’den yönetilmesinde yaygın yaklaşım, PLCopen tarafından tanımlanan standart hareket kontrol fonksiyon bloklarını kullanmaktır. MC_Power ile ekseni etkinleştirmek, MC_Home ile referans noktasına götürmek, MC_MoveAbsolute veya MC_MoveVelocity ile hareket komutu vermek gibi işlemler bu bloklarla yapılır. Standart blokların kullanılması, yazılımın okunabilirliğini artırır ve farklı sürücülerle çalışmayı kolaylaştırır.
CODESYS ekosisteminde SoftMotion gibi ek paketler, tek eksenli hareketlerin ötesinde elektronik dişli, kam profilleri ve çok eksenli senkronizasyon gibi daha ileri uygulamalara imkân tanır. Uçan kesme ya da senkron besleme gibi uygulamalarda bu yetenekler belirleyici olabilir.
EtherCAT ve saha haberleşmesi
Servo sürücülerin PLC’ye bağlanmasında artık analog hız referansı ve pals-yön sinyallerinin yerini büyük ölçüde endüstriyel Ethernet protokolleri alıyor. Bunlar arasında EtherCAT, düşük çevrim süreleri ve dağıtık saat (distributed clocks) özelliği sayesinde çok eksenli senkron uygulamalarda sıkça tercih ediliyor.
Entegrasyonda dikkat edilmesi gerekenler
- Sürücünün cihaz tanım dosyasının (EtherCAT için ESI) doğru sürümle projeye eklenmesi
- Sürücü profilinin (örneğin CANopen over EtherCAT ile CiA 402) ve PDO eşlemelerinin netleştirilmesi
- Görev (task) çevrim süresinin hareket ihtiyacına göre belirlenmesi
- Kablolama, ekranlama ve topraklamanın standartlara uygun yapılması
Hat ölçeğinde ise PROFINET, Modbus TCP veya CANopen gibi protokollerle diğer ekipmanlara; OPC UA veya MQTT gibi yöntemlerle de SCADA, MES ve bulut sistemlerine veri aktarılabiliyor.
Projeye başlamadan önce: İhtiyaç analizi
Entegrasyon projelerinde yaşanan sorunların önemli bir kısmı, ihtiyacın baştan net tanımlanmamasından kaynaklanır. Bu nedenle donanım seçiminden önce şu soruların yanıtlanması gerekir:
- Makinede kaç eksen var ve hangilerinin birbirine senkron çalışması gerekiyor?
- Hedeflenen çevrim süresi ve konumlama hassasiyeti nedir?
- Operatör paneli (HMI) ve üst sistemlerle hangi verilerin paylaşılması gerekiyor?
- Hangi güvenlik fonksiyonlarına ihtiyaç var?
Modernizasyon projelerinde ise mevcut mekanik yapı, sürücü ve enkoder uyumu ile kontrol mimarisi ayrıca incelenmelidir. Eski sistemi birebir kopyalamak yerine, yeni kontrol altyapısının sunduğu imkânlara göre makine mantığını yeniden ele almak çoğu zaman daha verimli sonuç verir.
Devreye alma: Sahada başarıyı belirleyen aşama
Projenin en kritik safhası devreye almadır. İyi planlanmış bir devreye alma süreci genellikle şu adımları içerir:
- Pano, kablolama ve güvenlik devrelerinin (acil stop, güvenli tork kesme gibi fonksiyonlar) kontrolü
- Sürücü parametrelerinin, motor ve enkoder bilgilerinin girilmesi
- Akım, hız ve pozisyon döngülerinin ayarlanması (tuning)
- Referanslama, yazılım limitleri ve hata senaryolarının düşük hızda test edilmesi
- Gerçek yük ve üretim hızında performans doğrulaması
- Program, parametre ve dokümantasyon yedeklerinin teslim edilmesi
Makine emniyeti tarafında risk değerlendirmesinin yapılması ve ilgili mevzuata uygunluğun belgelenmesi de bu sürecin ayrılmaz bir parçasıdır.
Bakım ve sürdürülebilirlik
Entegrasyon, makine çalışmaya başladığında bitmez. PLC programlarının ve sürücü parametrelerinin sürüm takibiyle saklanması, arıza durumunda üretimin hızla geri dönmesini sağlar. Takip hatası (following error), motor sıcaklığı ve sürücü alarm geçmişi gibi veriler düzenli izlendiğinde mekanik aşınma veya ayar bozulmaları erken fark edilebilir. Uzaktan erişim kullanılıyorsa bu bağlantının yetkilendirme ve ağ ayrımı gibi siber güvenlik önlemleriyle korunması gerekir.
Doğru entegratörü seçmek
Servo ve PLC entegrasyonunda deneyim, katalog bilgisinden çok daha değerlidir. Entegratör seçerken hareket kontrolü ve saha haberleşmesi konusundaki referanslara, yazılım standartlarına, dokümantasyon kalitesine, eğitim ve satış sonrası destek imkânlarına bakmak gerekir. Ürün tedarikini yazılım geliştirme, devreye alma ve teknik destekle birlikte sunan firmalar, örneğin İstanbul’daki Özdaş Otomasyon, sorumluluğun tek noktada toplanmasını kolaylaştırır.
Sonuç olarak başarılı bir otomasyon entegrasyonu; doğru boyutlandırılmış servo sistemler, standartlara dayalı PLC yazılımı, güvenilir bir haberleşme altyapısı ve disiplinli bir devreye alma sürecinin birleşimiyle mümkün oluyor.
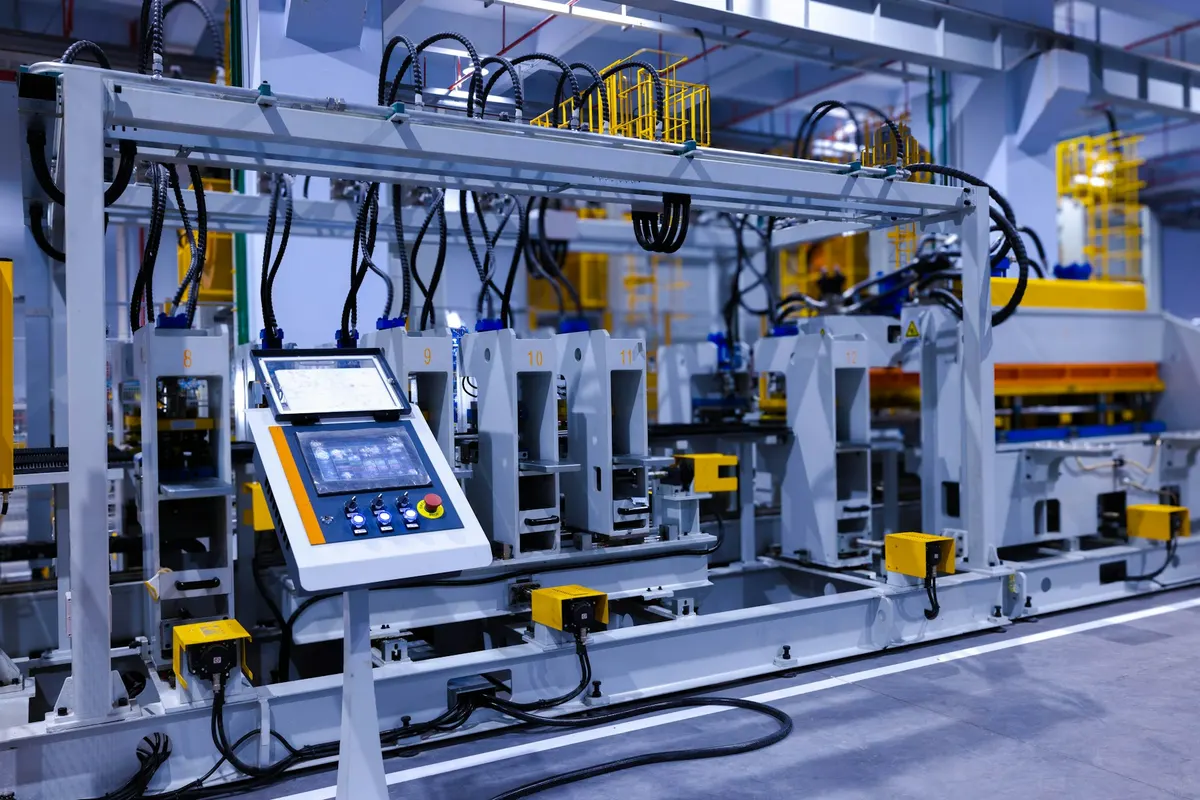
Fotoğraf: Homa Appliances / Unsplash (temsili görsel)
Sıkça Sorulan Sorular
Servo motor ile step motor arasındaki fark nedir?
Servo sistemler enkoder geri beslemesiyle kapalı çevrim çalışır; sürücü motorun gerçek konumunu sürekli izleyip hatayı düzeltir. Step motorlar ise çoğunlukla açık çevrim kullanılır. Bu nedenle yüksek hız, dinamik yük ve hassas konumlama gereken uygulamalarda genellikle servo sistemler tercih edilir.
CODESYS ile hangi programlama dilleri kullanılabilir?
CODESYS, IEC 61131-3 standardını temel alır; Structured Text (ST), Ladder Diagram (LD), Function Block Diagram (FBD) ve Sequential Function Chart (SFC) gibi diller kullanılabilir. Ayrıca Continuous Function Chart (CFC) editörü de sunulur.
EtherCAT servo uygulamalarında neden tercih ediliyor?
EtherCAT düşük çevrim süreleri ve dağıtık saat özelliği sayesinde birden fazla eksenin hassas biçimde senkronize edilmesine imkân tanır. Kablolamayı sadeleştirmesi ve sürücü parametrelerine ağ üzerinden erişim sağlaması da devreye almayı kolaylaştırır.